მოგვწერეთ
გადაწყვეტილებები

ავტონომიური პატრული

— ავტომატური მობილური უსაფრთხოების და ინსპექტირების გადაწყვეტა

1 განაცხადის ფონი

საპატრულო ოპერაციები აუცილებელია უსაფრთხოებისა და ოპერატიული სტაბილურობის შესანარჩუნებლად სამრეწველო ობიექტებში, კამპუსებში და ინფრასტრუქტურის ობიექტები.

პრაქტიკულ სცენარებში, საპატრულო ამოცანები მეორდება და მოითხოვს თანმიმდევრულ შესრულებას წინასწარ განსაზღვრული მარშრუტების გასწვრივ. თუმცა, ხელით პატრულირებას ხშირად არ აქვს თანმიმდევრულობა ადამიანური ფაქტორებისა და გარემო პირობების გამო.

დიდ ან რთულ გარემოში, ადამიანთა პატრულისთვის რთულია მაღალი სიხშირის დაფარვის მიღწევა, რის შედეგადაც ბრმა ლაქები.

გარდა ამისა, საპატრულო საქმიანობა იშვიათად აღირიცხება სტრუქტურირებულად, რაც ზღუდავს მონაცემთა მართვას.

ეს ფაქტორები განაპირობებს გადასვლას ავტომატური პატრულირების სისტემებზე.

2. სისტემის მიმოხილვა

ეს გამოსავალი ეფუძნება კომბინაციას:

ავტონომიური მობილური რობოტები

მრავალსენსორული აღქმის სისტემები

კომუნიკაცია და მონაცემთა გადაცემა

პატრულირების მართვის ცენტრალიზებული პლატფორმა

ის იძლევა უწყვეტ და ავტომატიზირებულ საპატრულო ოპერაციებს.

3. პატრულის აღსრულების სისტემა

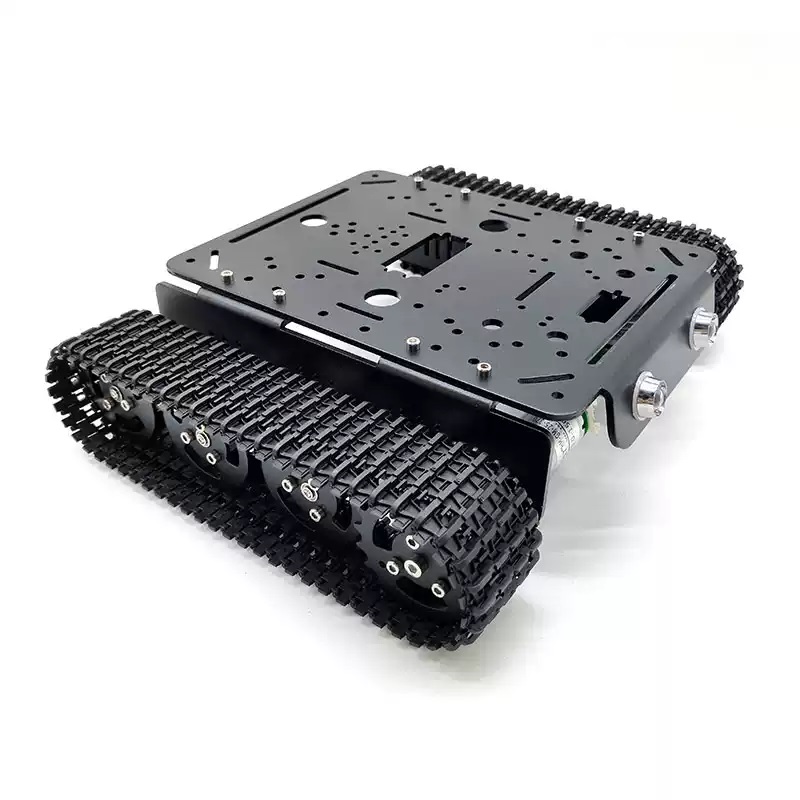
მობილური რობოტის პლატფორმა

რობოტი შექმნილია სტაბილური გრძელვადიანი მუშაობისთვის გარე და ნახევრად სტრუქტურირებულ გარემოში:

ავტონომიური ნავიგაციის შესაძლებლობა

სტაბილური მოძრაობა სხვადასხვა რელიეფზე

დღე და ღამე ოპერაცია

უწყვეტი მარშრუტზე დაფუძნებული პატრული

აღქმისა და გამოვლენის სისტემა

სისტემა აერთიანებს რამდენიმე სენსორს:

RGB კამერები ვიზუალური მონიტორინგისთვის

თერმული გამოსახულება ღამის და ტემპერატურის გამოვლენისთვის

LiDAR რუკების და დაბრკოლებების თავიდან ასაცილებლად

არჩევითი აკუსტიკური და ვიბრაციის სენსორები

ნავიგაცია და დაბრკოლებების თავიდან აცილება

SLAM-ზე დაფუძნებული რუკა

წინასწარ განსაზღვრული მარშრუტის შესრულება

დინამიური დაბრკოლებების თავიდან აცილება

დავალების დაგეგმვა და მარშრუტის შეცვლა

კომუნიკაცია და დისტანციური მართვა

რეალურ დროში მონაცემთა გადაცემა

დისტანციური დავალების მართვა

მექანიკური გადაფარვის შესაძლებლობა

მრავალ მოწყობილობის კოორდინაცია

4. ოპერატიული ლოგიკა

სისტემა მუშაობს წინასწარ განსაზღვრული საპატრულო სამუშაო ნაკადების საფუძველზე:

საპატრულო არეალი ჯერ იკვეთება და სეგმენტირებულია. შემდეგ რობოტი ახორციელებს საპატრულო მარშრუტებს, ხოლო მუდმივად აგროვებს მონაცემები.

როდესაც ანომალიები აღმოჩენილია, სიგნალიზაცია შეიძლება გააქტიურდეს და ჩაიწეროს.

დავალებების შესრულების შემდეგ რობოტი ბრუნდება დამტენის ან ლოდინის სადგურზე.

5. განაცხადის სცენარები

სამრეწველო პარკები და კამპუსები

ენერგეტიკული და კომუნალური ობიექტები

საწყობები და ლოჯისტიკური ჰაბები

ინფრასტრუქტურის მონიტორინგი

ღამის ან უპილოტო ზონები

6. სისტემური ღირებულება

სტანდარტიზებული საპატრულო აღსრულება

შემცირდა ადამიანის შრომაზე დამოკიდებულება

გაუმჯობესებული უსაფრთხოება

გაიზარდა პატრულირების სიხშირე

მონაცემთა მართვა

7. მასშტაბურობა

მრავალ რობოტის კოორდინაცია

ინტეგრაცია თვითმფრინავებთან

უსაფრთხოების სისტემის ინტეგრაცია

მონაცემთა ანალიტიკა და AI განახლებები

8. დასკვნა

ავტონომიური საპატრულო სისტემა გარდაქმნის ტრადიციულ ხელით საპატრულო ოპერაციებს სტრუქტურირებულ, ავტომატიზირებულ და მონაცემებზე ორიენტირებული პროცესი, რაც საშუალებას იძლევა უფრო ეფექტური და საიმედო საიტის მართვა.

შემდეგი :

-

ახალი ამბების რეკომენდაციები
ელფოსტა
info@tjwdhk.cn
ტელ
+86-15022269233
მისამართი
ოთახი 3025, კორპუსი 1, ზონა F, გუანჯუანის გზა, აეროპორტის საერთაშორისო სათაო ოფისის ბაზა, დონგლის ოლქი, ქალაქი ტიანჯინი, ჩინეთი
X
ჩვენ ვიყენებთ ქუქიებს, რათა შემოგთავაზოთ დათვალიერების უკეთესი გამოცდილება, გავაანალიზოთ საიტის ტრაფიკი და კონტენტის პერსონალიზაცია. ამ საიტის გამოყენებით თქვენ ეთანხმებით ჩვენს მიერ ქუქიების გამოყენებას. კონფიდენციალურობის პოლიტიკა
უარყოფამიღება